返回模型图谱
外部证据 · 公开参考T4 / MODEL CARD

COLMAP

公开组件 · 离线候选。该模型当前未接入网页在线计算,页面只展示公开方法信息和项目下一验证动作。

T4 / SHARED VISUAL CONTEXT

参数反演
共享方法画面

COLMAP登记在“光谱—结构—时序协同反演”技术族。右侧流程板用于说明这一技术族通常处理的输入、过程与输出,不是该模型论文原图,也不是项目推理结果。

查看技术全链 →
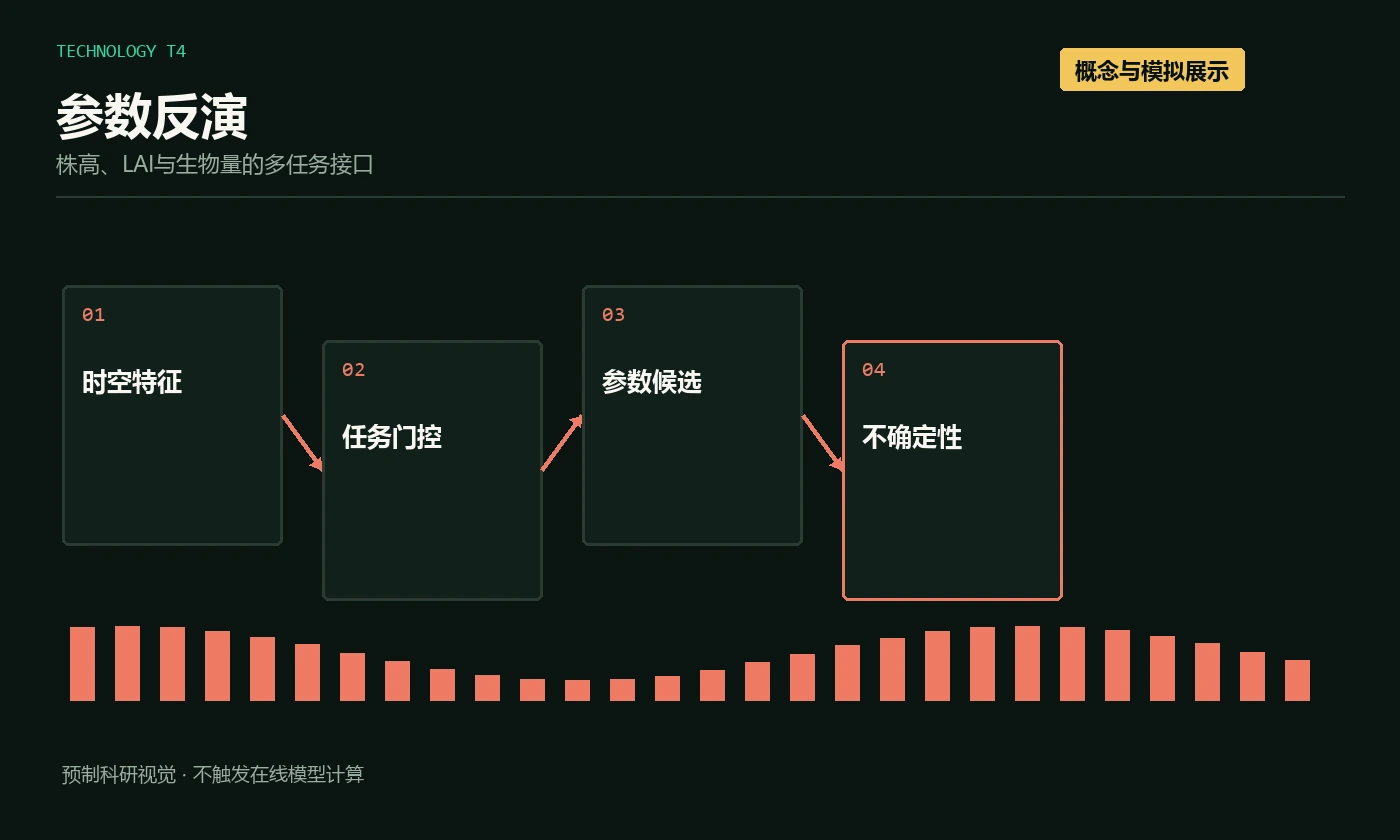
参数反演时空特征、任务门控、参数候选和不确定性流程
概念与模拟展示参数反演时空特征、任务门控、参数候选和不确定性流程;预制科研视觉,不触发在线模型计算。
项目自有技术图解

ROLE

相机位姿和点云初始化

T4/T5 三维输入链路

查看所属技术 →
类别
SfM/MVS
成熟度
OPERATIONAL_COMPONENT
许可证
New BSD
状态
未接入网页

INPUT → OUTPUT

模型如何进入
技术链

输入和输出用于解释方法位置,不代表本项目已经完成训练、推理或精度验证。

INPUT重叠 UAV RGB 影像、相机参数和控制点
→
MODELCOLMAP
→
OUTPUT相机位姿、稀疏/稠密点云

STRENGTHS

可借鉴之处

  • 成熟 SfM/MVS 工具
  • 适合建立几何基线

LIMITATIONS

使用边界

  • 不直接提供植物性状
  • 质量依赖控制点和航线

NEXT VALIDATION

下一步

验证 DTM 稳定性和重复飞行误差

不表示项目已有三维重建结果
证据状态

这是公开参考模型卡,不是项目验证结果。外部benchmark指标也不能直接迁移到西南区域。

外部证据 · 公开参考