CH-055-001 / RADAR
类别等级 0–3概念与模拟展示SW-MPF / MODEL CENTER
SW-MPF
自有模型架构
面向西南片区大田多光谱遥感的场景化模型链:把质量门控、地块对象、物候先验和多源融合组织成可验证的任务接口。下方参考模型用于对比方法位置,不代表项目效果排名。
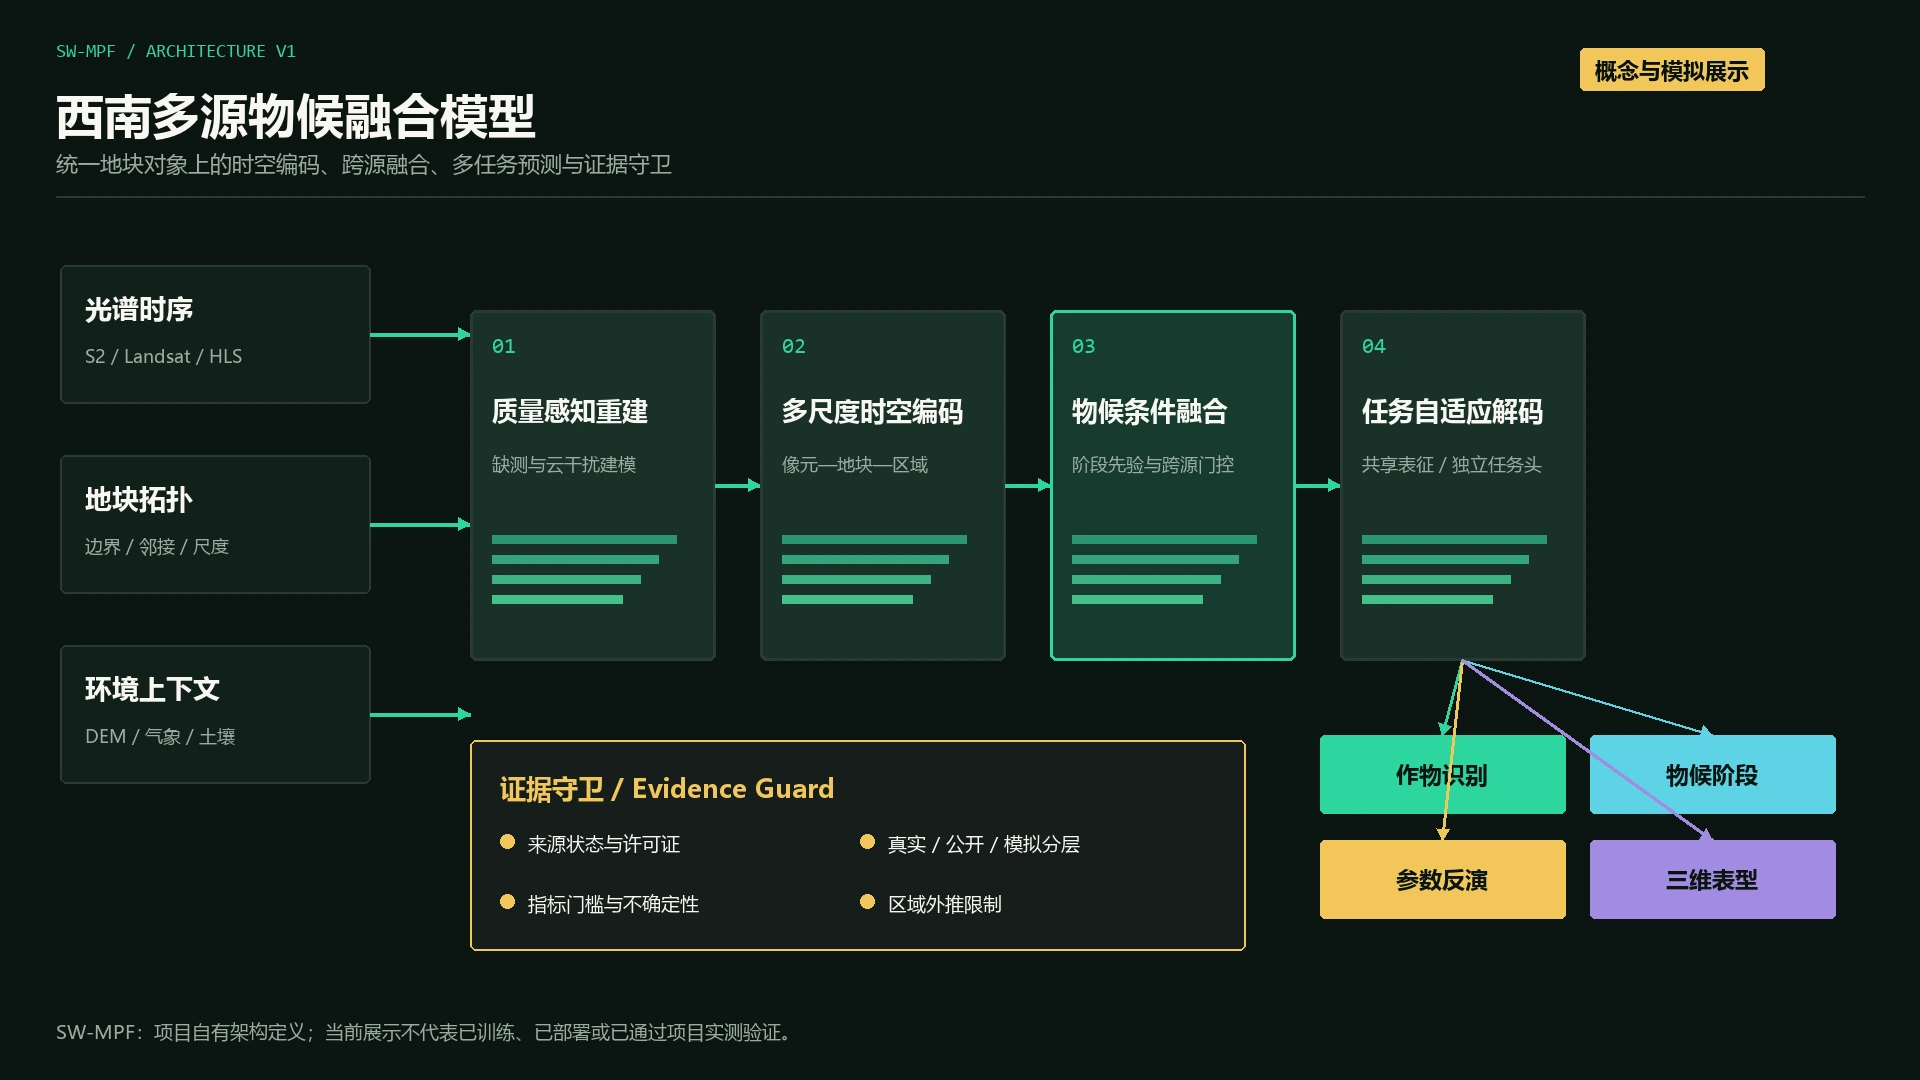
概念与模拟展示SW-MPF项目自有架构定义;当前展示不代表已训练、部署或通过项目实测验证。
项目自有架构重绘 / SW-MPF Architecture V1OWN ARCHITECTURE / DESIGN_ONLY_NOT_TRAINED
从观测立方体
走向可追溯的作物状态
西南片区多源物候—地块融合模型架构。SW-MPF 的核心卖点不是单一网络,而是把输入质量、地块空间单元、物候时序、多任务输出和证据守卫放在同一条分析链上。
8设计模块
4任务输出头
10对比维度
10结构状态
自有模型架构 · 概念与模拟展示自有模型架构已定义;项目训练和验证指标待补充
MODEL INTELLIGENCE LENS
用结构证据
定位模型差异
对比结构覆盖、任务适配和证据流,不把类别等级包装成模型精度。
CH-055-002 / BUBBLE MATRIX
登记关系任务—模型适配矩阵
CH-055-003 / SANKEY
关系计数输入—模块—输出—证据流
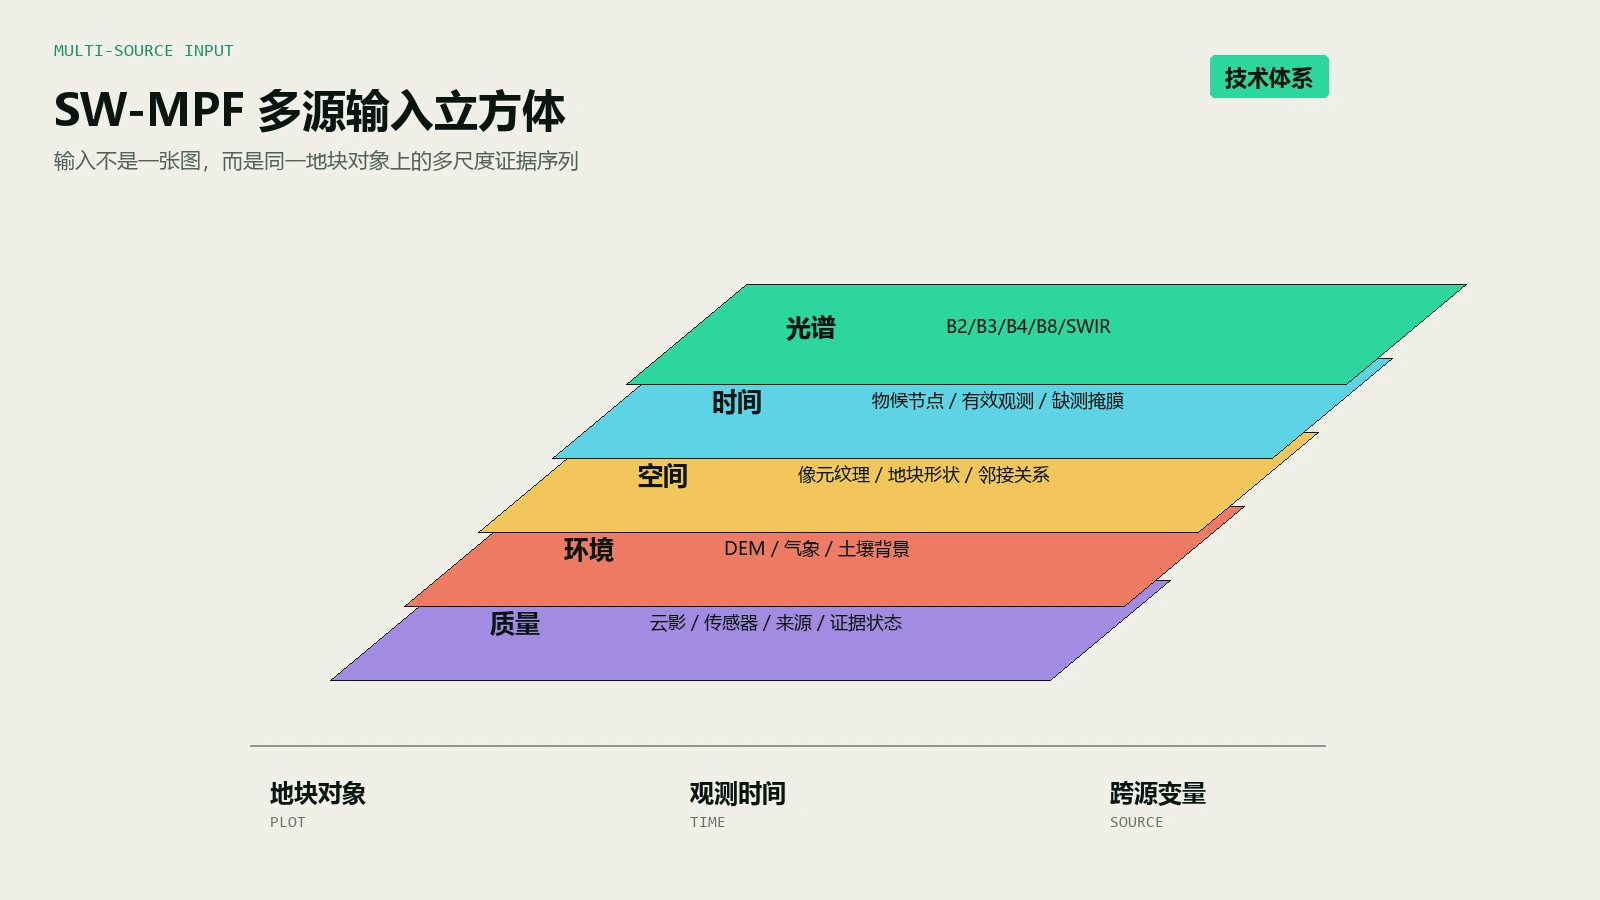
技术体系 · 方法演示多源输入组织示意,表达数据结构而非在线计算结果。
项目自有技术图解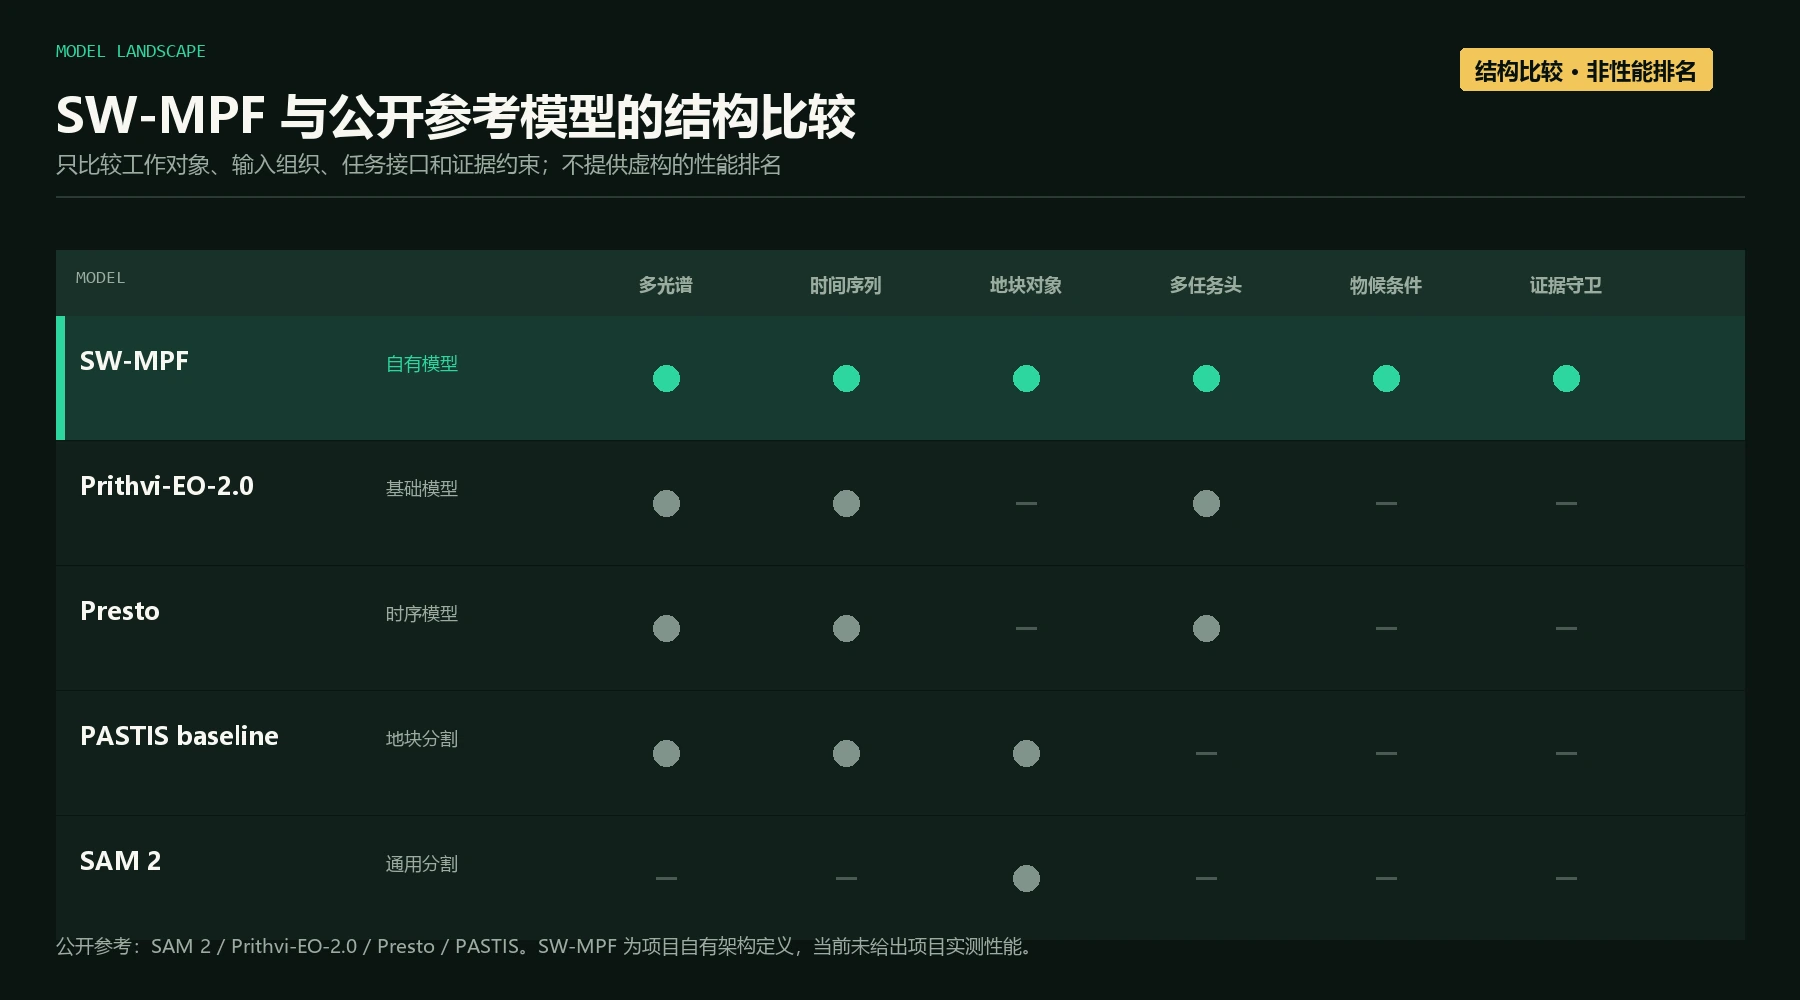
概念与模拟展示只比较输入、空间对象、任务接口与证据约束,不提供性能排名。
项目自绘;公开模型名称来自对应仓库与论文SW-MPF / HEAD-TO-HEAD BOARD
自有架构站在中央
逐项对照,而非自报冠军
锁定 SW-MPF,按任务切换一个公开参考模型。展板只回答结构路径、输入上下文和验证要求有何不同,不把不同论文的指标拼成排行榜。
把多时相多光谱、地块几何、物候上下文、DEM/气象与可选三维结构纳入同一输入设计。
设计命题 · 待项目验证以积温和阶段上下文组织序列,不把日期堆叠直接等同于农学物候约束。
设计命题 · 待项目验证围绕地块对象衔接边界、时序与任务输出,避免把像元、影像块和实例掩膜混作同一尺度。
设计命题 · 待项目验证在共享表征上规划作物、物候、参数与风险任务接口;当前仅表示架构设计。
设计命题 · 待项目验证将输入质量、注意力摘要、区域留出与证据状态作为结果解释和验收接口。
设计命题 · 待项目验证当前以 Presto 作为公开结构参考
PINNED / OWN ARCHITECTURE
SW-MPF 多源感知 · 物候对齐 · 地块对象 · 多任务输出
概念与模拟展示SELECTED / PUBLIC REFERENCE
Presto 遥感时序表示参考
公开参考当前任务作物识别
聚焦维度8
结构差异8
性能排名禁用
多时相多光谱 / 地块几何 / 物候上下文 / DEM / 气象 / 可选三维结构
D01输入模态结构路径不同
多时相多光谱 / DEM / 气象
物候对齐序列
D02时间建模结构路径不同
预训练时序表征
地块对象
D03空间分析单元结构路径不同
像元
显式积温与阶段上下文
D04物候约束结构路径不同
隐式时序模式
共享骨干 + 多任务头
D05多任务输出结构路径不同
表征后接下游任务
注意力摘要 + 证据回溯
D07解释性结构路径不同
注意力 / 显著性候选
规划空间留出与域适配
D08跨区域迁移结构路径不同
微调或域适配
概念与模拟展示
D10当前证据状态结构路径不同
公开参考
证据边界
差异数量不是优势分、性能分或成熟度排名。 只有统一作物标签、空间/时间留出和相同指标定义后,才可填写数值
INTERACTIVE MODEL COMPARISON
固定自有模型
对照方法边界
先选任务,再选1–3个公开参考模型。工作台比较输入、时间建模、空间单元、物候、不确定性和迁移要求,不产生性能总分。
当前任务作物识别
对比模型4
结构维度10
数值排名禁用
左右滑动查看全部模型列
| 对比维度 | SW-MPF自有架构 | XGBoost公开参考 | Presto公开参考 | Prithvi-EO-2.0公开参考 |
|---|---|---|---|---|
| D01输入模态模型可以接收哪些观测和上下文? | 多时相多光谱地块几何物候上下文DEM / 气象可选三维结构 | 地块统计多时相多光谱DEM / 气象地面真值 | 多时相多光谱DEM / 气象 | 多时相多光谱单景影像地面真值 |
| D02时间建模模型如何处理多日期观测和缺测? | 物候对齐序列 | 时序特征聚合 | 预训练时序表征 | 预训练时序表征 |
| D03空间分析单元模型的输出对象是什么? | 地块对象 | 地块对象 | 像元 | 影像块 |
| D04物候约束模型是否显式使用物候、积温或阶段转移? | 显式积温与阶段上下文 | 日历特征 | 隐式时序模式 | 隐式时序模式 |
| D05多任务输出模型是否共享表征并输出多个相关任务? | 共享骨干 + 多任务头 | 单任务 | 表征后接下游任务 | 表征后接下游任务 |
| D06不确定性表达模型如何表达观测质量、预测区间或校准状态? | 质量感知 + 任务不确定性设计 | 置信分数 | 未登记 | 未登记 |
| D07解释性结果是否可以回溯到输入、特征贡献或证据记录? | 注意力摘要 + 证据回溯 | 特征重要性候选 | 注意力 / 显著性候选 | 注意力 / 显著性候选 |
| D08跨区域迁移方法是否具有明确的未见区域评估或迁移设计? | 规划空间留出与域适配 | 需空间留出 | 微调或域适配 | 微调或域适配 |
| D09数据需求复现实验需要哪些标签、传感器和本地校准? | 高多源与真值依赖 | 多时相有标签数据 | 多时相有标签数据 | 单传感器有标签数据 |
| D10当前证据状态当前页面可以把模型说到什么程度? | 概念与模拟展示 | 公开参考 | 公开参考 | 公开参考 |
可比性边界
只有统一作物标签、空间/时间留出和相同指标定义后,才可填写数值
空值不替换为0;结构差异不等于效果差异。MODEL SYSTEM MAP
一条链,四类任务
八个模块
模块顺序表达数据与验证依赖。颜色只表示模块角色,不表示模型性能;M7 是三维表型扩展接口,不在默认推理路径中。
M0质量感知多源观测立方体设计模块
M1质量门控与缺测权重设计模块
M2地块对象编码器设计模块
M3物候对齐时序编码器设计模块
M4光谱—结构—环境融合核心设计模块
M5多任务输出头设计模块
M6不确定性与证据守卫设计模块
M7三维表型扩展接口扩展接口
TASK HEADS一个共享表征
对应四个输出方向
对应四个输出方向
H1crop_classificationcrop_probability_vector
H2phenology_stagestage_probability_and_event_date
H3trait_regressionheight_lai_biomass_candidates
H4stress_riskrisk_probability_and_reason_code
WHY THIS ARCHITECTURE
不是“再加一个模型”
而是补齐验证链
SW-MPF 与参考模型的对比重点放在输入、空间单元、物候、不确定性和迁移设计;没有统一数据协议时,不生成数值排名。
D01输入模态已纳入设计
D02时间建模已纳入设计
D03空间分析单元已纳入设计
D04物候约束已纳入设计
D05多任务输出已纳入设计
D06不确定性表达已纳入设计
D07解释性已纳入设计
D08跨区域迁移待验证
MODEL GRAPH
五项技术
共享一张谱系
技术之间的箭头表示数据和验证依赖,模型数量表示登记对象数,不代表效果排名。
FILTERABLE MODEL CARDS
按角色、成熟度
和许可证浏览
模型卡中的source_url、paper_url和license来自第33阶段目录。许可证需人工复核的对象不会被标记为可部署。
Sentinel-2 SCL
场景分类和质量门槛
Sentinel-2 Cloud Detector / s2cloudless
单景云概率和云掩膜
MAJA
多时相大气、云和地形效应处理
NASA HLS v2.0
Landsat/Sentinel 协调化时序
U-TILISE
学习型多光谱时序缺口重建
SatMAE
时序和多光谱表征预训练
Mamba
选择性状态空间时序建模
U-Net
地块掩膜基线
DeepLabV3+
多尺度语义分割基线
SegFormer
多尺度编码器—解码器
Mask2Former
统一语义、实例和全景分割头
SAM 2
候选边界生成和难例修订
Swin Transformer
地块纹理和空间上下文特征
Prithvi-EO-2.0
多时相 HLS 特征编码
Random Forest
多指数和时序统计基线
XGBoost
非线性作物分类和面积估计基线
Presto
轻量多传感器时间序列表征
CropHarvest benchmark
作物分类任务和数据设计参考
PASTIS U-TAE
光学/雷达多时相作物和地块建模
Sen4AgriNet
多年度多国家 Sentinel-2 任务参考
Temporal Fusion Transformer
静态、历史和未来协变量融合
Mamba for crop time series
长序列作物指纹编码
Phenology HMM
限制不合理阶段跳变
COLMAP
相机位姿和点云初始化
OpenDroneMap
正射、DSM、DTM 和点云流水线
Random Forest Regression
株高/LAI/生物量回归基线
XGBoost Regression
多源特征非线性回归
LightGBM
高效多源特征建模
CatBoost
类别和非线性条件特征建模
Gaussian Process Regression
参数预测和不确定性表达
DSSAT CSM
遥感反演与作物状态同化参考
APSIM Next Generation
农田系统和状态模拟参考
PCSE/WOFOST
可编程生长和产量模拟环境
COLMAP for 3DGS initialization
相机位姿和稀疏几何先验
gsplat
高性能高斯光栅化和渲染
3D Gaussian Splatting
实时辐射场和可微三维表示背景
Point Transformer V3
三维器官或功能区特征编码
多环境 G×E 模型
基因型—环境—表型关联
SHAP for phenotype interpretation
解释光谱、结构和环境特征贡献
模型消费守卫
查看证据状态模型卡可以进入技术、分析、证据和来源页面;模型效果只有在外部基准或项目验证记录中存在时才可显示,当前项目验证数值为空。